선형 사상
다음 내용에서, 우리는 벡터 공간의 구조를 보존하는 벡터 공간 위의 사상(mapping)에 대해 연구할 것이다. 이는 우리가 좌표(coordinate)의 개념을 정의할 수 있게 해준다. 이 장의 초반부에서, 우리는 벡터가 서로 더해질 수 있고 스칼라로 곱해질 수 있는 객체이며, 그 결과물 또한 여전히 벡터라고 말했다. 우리는 사상을 적용할 때 이 성질을 보존하기를 원한다: 두 실수 벡터 공간 $V, W$ 를 고려하자. 사상 $\Phi : V \to W$ 는 다음을 만족하면 벡터 공간의 구조를 보존한다
모든 $\boldsymbol{x}, \boldsymbol{y} \in V$ 와 $\lambda \in \mathbb{R}$ 에 대하여. 우리는 이것을 다음 정의로 요약할 수 있다:
정의 2.15 (선형 사상, Linear Mapping). 벡터 공간 $V, W$ 에 대하여, 사상 $\Phi : V \to W$ 가 다음을 만족하면 선형 사상(또는 벡터 공간 준동형사상/선형 변환)이라고 부른다
$\to$ 식 (2.87)에서 좌변의 덧셈과 스칼라 곱은 벡터 공간 $V$ 내부에서 정의된 연산인 반면, 우변의 덧셈과 스칼라 곱은 벡터 공간 $W$ 내부에서 정의된 연산이다.
$\to$ ‘준동형사상(homomorphism)은 ‘‘homo(동일한)’과 ‘morphism(형태/구조를 가지는 것)’의 합성어로, 정의역과 치역의 대수적 구조를 보존하는 사상을 말한다.
$\to$ 벡터 공간 준동형사상(vector space homomorphism)은 정의역과 치역이 모두 벡터의 덧셈 구조와 스칼라 곱 구조가 보존되는 벡터 공간임을 뜻한다. 선형 사상, 선형 변환(기하학적이거나 함수적인 느낌)과 함께 선형대수학 문맥에서 사실상 같은 대상을 가리키는 동의어지만, 보다 대수적인 구조를 보존하고 있다는 성질 자체를 강조하는 추상적인 표현이다.
우리는 선형 사상을 행렬로 표현할 수 있다는 것을 알게 될 것이다(2.7.1절). 또한 벡터들의 집합을 행렬의 열(columns)로 모을 수 있다는 것도 기억하자. 행렬을 다룰 때, 우리는 그 행렬이 무엇을 나타내는지(선형 사상인지, 아니면 벡터들의 모임인지) 명심해야 한다. 우리는 4장에서 선형 사상에 대해 더 자세히 다룰 것이다. 계속하기 전에, 우리는 특수한 사상들을 간단히 소개한다.
정의 2.16 (단사, 전사, 전단사 / Injective, Surjective, Bijective). 사상 $\Phi : \mathcal{V} \to \mathcal{W}$ 를 고려하자. 여기서 $\mathcal{V}, \mathcal{W}$ 는 임의의 집합일 수 있다. 이때 $\Phi$ 는 다음 조건에 따라 다음과 같이 불린다:
-
단사(Injective / one-to-one): $\text{if} \quad \forall x, y \in \mathcal{V} : \Phi(x) = \Phi(y) \implies x = y$ 라면.
-
전사(Surjective/onto): $\text{if} \quad \Phi(\mathcal{V}) = \mathcal{W}$ 라면. (즉, 치역이 공역과 같다면)
-
전단사(Bijective): 만약 단사이면서 동시에 전사인 경우.
$\to$ 단사의 대우를 취하면 $x \neq y \implies \Phi(x) \neq \Phi(y)$ 가 된다. 즉, 입력값이 다르면 출력값도 달라야 한다는 뜻이다. 이러한 단사성은 정보의 손실(차원 붕괴)이 일어나지 않음을 보장한다.
$\quad$ 만약 $\Phi$ 가 전사라면, $\mathcal{W}$ 에 있는 모든 원소는 $\Phi$ 를 사용하여 $\mathcal{V}$ 로부터 도달될 수 있다. 전단사인 $\Phi$ 는 되돌려질(undone) 수 있다. 즉, $\Psi \circ \Phi(x) = x$ 를 만족하는 사상 $\Psi : \mathcal{W} \to \mathcal{V}$ 가 존재한다. 이 사상 $\Psi$ 는 $\Phi$ 의 역사상(inverse)이라 불리며 보통 $\Phi^{-1}$ 로 표기된다.
$\quad$ 이러한 정의들을 바탕으로, 우리는 벡터 공간 $V$ 와 $W$ 사이의 선형 사상의 특수한 경우들을 소개한다:
- 동형 사상(Isomorphism): $\Phi : V \to W$ 가 선형이면서 전단사(bijective)일 때.
- 자기 사상(Endomorphism): $\Phi : V \to V$ 가 선형일 때 (정의역과 공역이 같음).
- 자기 동형 사상(Automorphism): $\Phi : V \to V$ 가 선형이면서 전단사일 때.
- 항등 사상(Identity mapping): $id_V : V \to V, x \mapsto x$ 를 $V$ 에서의 항등 사상 또는 항등 자기 동형 사상이라고 정의한다.
예제 2.19 (준동형 사상, Homomorphism)
사상 $\Phi : \mathbb{R}^2 \to \mathbb{C}, \Phi(\boldsymbol{x}) = x_1 + i x_2$ 는 준동형 사상이다:
이것은 왜 복소수가 $\mathbb{R}^2$ 의 튜플(tuple)로 표현될 수 있는지를 정당화한다: $\mathbb{R}^2$ 에서의 튜플들의 원소별 덧셈을 그에 대응하는 복소수들의 덧셈으로 변환하는 전단사 선형 사상(bijective linear mapping)이 존재하기 때문이다. 우리는 여기서 선형성(linearity)만 보였고, 전단사성(bijection)은 보이지 않았음에 유의하라.
$\to$ 예제 2.19의 사상 $\Phi : \mathbb{R}^2 \to \mathbb{C}$ 가 전단사임을 보이려면 단사이면서 동시에 전사임을 증명해야 한다.
먼저 단사성은 결과값이 같다면 입력값도 반드시 같아야 함을 보여야 한다. 임의의 두 벡터 $\boldsymbol{x}, \boldsymbol{y} \in \mathbb{R}^2$ 를 다음과 같이 정의하고,
$\Phi(\boldsymbol{x}) = \Phi(\boldsymbol{y})$ 라고 가정해보자.
복소수의 상등 조건에 의해, 두 복소수가 같으려면 실수부는 실수부끼리, 허수부는 허수부끼리 일치해야 한다. 따라서 $x_1 = y_1$ 이고 $x_2 = y_2$ 가 성립한다.
결과적으로 $\boldsymbol{x} = \boldsymbol{y}$ 가 도출되므로, 사상 $\Phi$ 는 단사이다.
(선형 사상의 단사성을 증명하는 또 다른 방법은 커널이 영벡터 하나뿐임( $\ker(\Phi) = {0}$ )을 보이는 것이다. $\Phi(x) = 0$ 이라면 $x_1 + i x_2 = 0$ 이므로 $x_1=0, x_2=0$ 이 됩니다. 즉 커널이 영벡터뿐이므로 단사성이 성립한다.)
전사성은 치역과 공역이 일치하는 것이다. 즉, 공역 $\mathbb{C}$ 에 속하는 임의의 복소수를 선택했을 때, 그것을 결과값으로 만들어낼 수 있는 입력 벡터가 $\mathbb{R}^2$ 가 존재하는지 보여야 한다.
공역 $\mathbb{C}$ 의 임의의 원소를 $z$ 라고 하자. 복소수의 정의에 의해 $z$ 는 항상 다음과 같은 형태로 표현될 수 있다.
이때, 입력 공간 $\mathbb{R}^2$ 에서 다음과 같은 벡터 $\boldsymbol{x}$ 를 선택해보자.
이 벡터 $\boldsymbol{x}$ 에 사상 $\Phi$ 를 적용하면 다음과 같다.
즉, 공역에 있는 그 어떤 복소수 $z$ 를 가져오더라도, 실수부와 허수부를 성분으로 가지는 벡터 $\boldsymbol{x} \in \mathbb{R}^2$ 를 항상 찾을 수 있으며 이 벡터가 정확히 $z$ 로 매핑된다. 누락되는 공역의 원소가 없으므로, 사상 $\Phi$ 는 전사이다.
결론적으로 사상 $\Phi$ 기 전단사임을 보였고, 선형성은 예제에서 보였으므로 사상 $\Phi$ 는 동형 사상이다.
정리 2.17 (Axler (2015)의 정리 3.59). 유한 차원 벡터 공간 $V$ 와 $W$ 가 동형일 필요충분조건은 $\dim(V) = \dim(W)$ 인 것이다.
$\quad$ 정리 2.17은 동일한 차원을 가진 두 벡터 공간 사이에 선형이고 전단사인 사상(linear, bijective mapping)이 존재한다는 것을 말한다. 직관적으로, 이는 동일한 차원의 벡터 공간들은 일종의 같은 것이며, 어떠한 손실도 발생시키지 않고 서로 변환될 수 있음을 의미한다.
$\quad$ 또한 정리 2.17은 우리가 $\mathbb{R}^{m \times n}$ ( $m \times n$ 행렬들의 벡터 공간)과 $\mathbb{R}^{mn}$ (길이가 $mn$ 인 벡터들의 벡터 공간)을 동일하게 취급할 수 있는 정당성을 부여한다. 왜냐하면 그들의 차원은 모두 $mn$ 이며, 따라서 하나를 다른 하나로 변환하는 선형 전단사 사상이 존재하기 때문이다.
참고 (Remark). 벡터 공간 $V, W, X$ 를 고려하자. 그러면:
- 선형 사상 $\Phi : V \to W$ 와 $\Psi : W \to X$ 에 대하여, 사상 $\Psi \circ \Phi : V \to X$ 또한 선형이다.
- 만약 $\Phi : V \to W$ 가 동형 사상이라면, $\Phi^{-1} : W \to V$ 또한 동형 사상이다.
- 만약 $\Phi : V \to W, \Psi : V \to W$ 가 선형이라면, $\Phi + \Psi$ 와 $\lambda\Phi (\lambda \in \mathbb{R})$ 또한 선형이다.
$\to$ 예를 들어, 2차 다항식들의 공간 $P_2 = {ax^2 + bx + c}$ 와 3차원 벡터 공간 $\mathbb{R}^3 = {(a, b, c)}$ 를 보자.
2.7.1 선형 사상의 행렬 표현
모든 $n$ 차원 벡터 공간은 $\mathbb{R}^n$ 과 동형이다(정리 2.17). 우리는 $n$ 차원 벡터 공간 $V$ 의 기저 $\set{\boldsymbol{b}_1, \dots, \boldsymbol{b}_n}$ 을 고려한다. 다음 내용에서, 기저 벡터들의 순서는 중요할 것이다. 따라서 우리는
라고 쓰고 이 $n$ -튜플을 $V$ 의 순서 기저(ordered basis)라고 부른다.
참고 (표기법). 우리는 표기법이 조금 까다로워지는 지점에 와 있다. 따라서, 우리는 여기서 몇 가지 부분을 요약한다. $\boldsymbol{B} = (\boldsymbol{b}_1, \dots, \boldsymbol{b}_n)$ 은 순서 기저이고, $\mathcal{B} = \set{\boldsymbol{b}_1, \dots, \boldsymbol{b}_n}$ 은 (순서가 없는) 기저이며, $\boldsymbol{B} = [\boldsymbol{b}_1, \dots, \boldsymbol{b}_n]$ 은 벡터 $\boldsymbol{b}_1, \dots, \boldsymbol{b}_n$ 을 열(columns)로 가지는 행렬이다.
정의 2.18 (좌표, Coordinates). 벡터 공간 $V$ 와 $V$ 의 순서 기저 $B = (\boldsymbol{b}_1, \dots, \boldsymbol{b}_n)$ 을 고려하자. 임의의 $\boldsymbol{x} \in V$ 에 대하여 우리는 $B$ 에 대한 $\boldsymbol{x}$ 의 유일한 표현(선형 결합)을 얻는다:
이때 $\alpha_1, \dots, \alpha_n$ 은 $B$ 에 대한 $\boldsymbol{x}$ 의 좌표(coordinates)이다. 그리고 벡터
는 순서 기저 $B$ 에 대한 $\boldsymbol{x}$ 의 좌표 벡터(coordinate vector) 또는 좌표 표현(coordinate representation)이다.
$\to$ 식 (2.91)을 보면 $\alpha_1$ 이 첫 번째 줄에, $\alpha_n$ 이 마지막 줄에 위치한다. 만약 기저 벡터들의 순서 $\boldsymbol{B} = (\boldsymbol{b}_1, \dots, \boldsymbol{b}_n)$ 가 바뀐다면, $\alpha$ 들의 순서도 바뀌게 되어 전혀 다른 좌표 벡터가 된다. 그래서 앞선 2.7.1절 도입부에서 집합이 아닌 튜플(순서가 있는 모임) 형태의 순서 기저를 강조했던 것이다.
기저는 효과적으로 좌표계를 정의한다. 우리는 2차원에서의 데카르트 좌표계(Cartesian coordinate system)에 익숙한데, 이는 표준 기저 벡터 $\boldsymbol{e}_1, \boldsymbol{e}_2$ 에 의해 생성된다. 이 좌표계에서, 벡터 $\boldsymbol{x} \in \mathbb{R}^2$ 는 $\boldsymbol{x}$ 를 얻기 위해 $\boldsymbol{e}_1$ 과 $\boldsymbol{e}_2$ 를 어떻게 선형 결합해야 하는지 말해주는 표현(representation)을 가진다. 하지만 $\mathbb{R}^2$ 의 어떤 기저든 유효한 좌표계를 정의하며, 앞서 본 것과 동일한 벡터 $\boldsymbol{x}$ 라도 $(\boldsymbol{b}_1, \boldsymbol{b}_2)$ 기저에서는 다른 좌표 표현을 가질 수 있다.
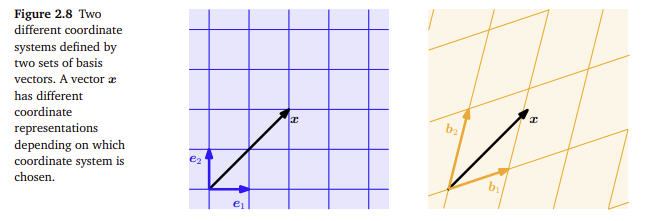
$\to$ 그림 2.8은 두 개의 기저 벡터 집합에 의해 정의된 서로 다른 두 좌표계를 보여준다. 벡터 $x$ 는 어떤 좌표계가 선택되었느냐에 따라 서로 다른 좌표 표현(coordinate representations)을 가진다.
그림 2.8에서, 표준 기저 $(\boldsymbol{e}_1, \boldsymbol{e}_2)$ 에 대한 $\boldsymbol{x}$ 의 좌표는 $[2, 2]^\top$ 이다. 하지만 기저 $(\boldsymbol{b}_1, \boldsymbol{b}_2)$ 에 대해서는 동일한 벡터 $\boldsymbol{x}$ 가 $[1.09, 0.72]^\top$ 로 표현된다. 즉, $\boldsymbol{x} = 1.09\boldsymbol{b}_1 + 0.72\boldsymbol{b}_2$ 이다. 다음 절들에서, 우리는 이 표현을 어떻게 얻는지 발견할 것이다.
$\to$ 만약 기저를 순서가 없는 집합 $\boldsymbol{B} = \set{\boldsymbol{b}_1, \boldsymbol{b}_2}$ 로 정의한다면, 이 집합은 $\set{\boldsymbol{b}_2, \boldsymbol{b}_1}$ 과 동일하다. 기저의 순서를 $\boldsymbol{B}’ = (\boldsymbol{b}_2, \boldsymbol{b}_1)$ 으로 두고 좌표계에서 $[1.09, 0.72]^\top$ 의 위치를 보면 그림 2.8의 벡터 $\boldsymbol{x}$ 와 다른 위치를 가리킨다.
예제 2.20
$\mathbb{R}^2$ 의 표준 기저 $(\boldsymbol{e}_1, \boldsymbol{e}_2)$ 에 대한 좌표가 $[2, 3]^\top$ 인 기하학적 벡터 $\boldsymbol{x} \in \mathbb{R}^2$ 를 살펴보자. 이는 우리가 $\boldsymbol{x} = 2\boldsymbol{e}_1 + 3\boldsymbol{e}_2$ 라고 쓸 수 있음을 의미한다. 하지만, 이 벡터를 표현하기 위해 반드시 표준 기저를 선택해야 하는 것은 아니다. 만약 우리가 기저 벡터 $\boldsymbol{b}_1 = [1, -1]^\top, \boldsymbol{b}_2 = [1, 1]^\top$ 를 사용한다면, 우리는 $(\boldsymbol{b}_1, \boldsymbol{b}_2)$ 에 대해 동일한 벡터를 표현하는 좌표 $\frac{1}{2}[-1, 5]^\top$ 를 얻게 될 것이다 (그림 2.9 참조).
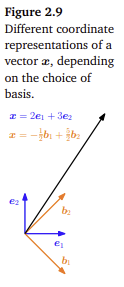
$\to$ 그림 2.9 기저의 선택에 따라 달라지는 벡터 $\boldsymbol{x}$ 의 서로 다른 좌표 표현들. $\boldsymbol{x} = 2\boldsymbol{e}_1 + 3\boldsymbol{e}_2$ $x = -\frac{1}{2}\boldsymbol{b}_1 + \frac{5}{2}\boldsymbol{b}_2$
참고 (Remark). $n$ 차원 벡터 공간 $V$ 와 $V$ 의 순서 기저 $\boldsymbol{B}$ 에 대하여, 사상 $\Phi : \mathbb{R}^n \to V, \Phi(\boldsymbol{e}_i) = \boldsymbol{b}_i, \quad i = 1, \dots, n$ , 은 선형이며(정리 2.17에 의해(차원이 같으므로) 동형 사상이다), 여기서 $(\boldsymbol{e}_1, \dots, \boldsymbol{e}_n)$ 은 $\mathbb{R}^n$ 의 표준 기저이다.
$\to$ 수식 $\Phi(\boldsymbol{e}_i) = \boldsymbol{b}_i$ 는 사상 $\Phi$ 가 $\mathbb{R}^n$ 의 표준 기저 벡터 $\boldsymbol{e}_i$ 를 벡터 공간 $V$ 의 순서 기저 벡터 $\boldsymbol{b}_i$ 로 매핑한다는 뜻이다.
즉, 사상 $\Phi$ 는 $\mathbb{R}^n$ 의 원소인 숫자 배열(좌표 벡터 $\boldsymbol{\alpha}$ )을 입력받아, 공간 $V$ 의 기저 $\boldsymbol{b}_i$ 들을 이용한 선형 결합으로 변환해주는 함수이다.
이제 우리는 유한 차원 벡터 공간 사이의 행렬과 선형 사상 사이의 명시적인 연결을 만들 준비가 되었다.
정의 2.19 (변환 행렬, Transformation Matrix). 대응하는 (순서) 기저 $\boldsymbol{B} = (\boldsymbol{b}_1, \dots, \boldsymbol{b}_n)$ 과 $\boldsymbol{C} = (\boldsymbol{c}_1, \dots, \boldsymbol{c}_m)$ 을 가진 벡터 공간 $V, W$ 를 고려하자. 또한, 선형 사상 $\Phi : V \to W$ 를 고려하자. $j \in {1, \dots, n}$ 에 대하여,
는 $\boldsymbol{C}$ 에 대한 $\Phi(\boldsymbol{b}_j)$ 의 유일한 표현이다. 그러면 우리는 원소들이
로 주어지는 $m \times n$ 행렬 $\boldsymbol{A}_{\Phi}$ 를 $\Phi$ 의 변환 행렬(순서 기저 $\boldsymbol{B}, \boldsymbol{C}$ 에 대한)이라고 부른다.
$\Phi(\boldsymbol{b}_j)$ 의 순서 기저 $\boldsymbol{C}$ 에 대한 좌표들은 $\boldsymbol{A}_{\Phi}$ 의 $j$ 번째 열(column)이다. 순서 기저 $\boldsymbol{B}, \boldsymbol{C}$ 를 가진 벡터 공간 $V, W$ 와 변환 행렬 $\boldsymbol{A}_{\Phi}$ 를 가진 선형 사상 $\Phi : V \to W$ 를 고려하자. 만약 $\hat{\boldsymbol{x}}$ 가 $\boldsymbol{B}$ 에 대한 $\boldsymbol{x} \in V$ 의 좌표 벡터이고 $\hat{\boldsymbol{y}}$ 가 $\boldsymbol{C}$ 에 대한 $\boldsymbol{y} = \Phi(\boldsymbol{x}) \in W$ 의 좌표 벡터라면, 다음이 성립한다:
이는 변환 행렬이 $V$ 의 순서 기저에 대한 좌표를 $W$ 의 순서 기저에 대한 좌표로 매핑하는 데 사용될 수 있음을 의미한다.
$\to$ 입력 공간 $V$ 에 속한 임의의 벡터 $\boldsymbol{x}$ 를 $V$ 의 순서 기저 $\boldsymbol{B} = (\boldsymbol{b}_1, \dots, \boldsymbol{b}_n)$ 의 선형 결합으로 표현하면 다음과 같다.
이 벡터 $\boldsymbol{x}$ 를 사상 $\Phi$ 에 통과시켜 출력 공간 $W$ 의 벡터 $\boldsymbol{y}$ 를 얻는다. 사상 $\Phi$ 는 선형성을 가지므로(덧셈과 스칼라배를 보존하므로), 합의 기호( $\sum$ )와 스칼라 계수( $\hat{x}_j$ )를 함수 밖으로 빼낼 수 있다.
앞서 $\boldsymbol{A}_{\Phi}$ 의 $j$ 번째 열은 $\Phi(\boldsymbol{b}_j)$ 를 $W$ 의 순서 기저 $\boldsymbol{C} = (\boldsymbol{c}_1, \dots, \boldsymbol{c}_m)$ 로 표현했을 때의 좌표들이라고 정의했으므로 다음이 성립한다(행렬 내 고정된 인덱스는 볼드체로 표기하였다).
이를 벡터 $\boldsymbol{y}$ 에 대입한다.
출력 공간 $W$ 의 기저 벡터 $\boldsymbol{c}_i$ 를 기준으로 식을 정리한다(덧셈의 순서는 교환 가능하다).
출력 벡터 $\boldsymbol{y}$ 역시 $W$ 공간의 원소이므로, $W$ 의 순서 기저 $\boldsymbol{C}$ 에 대한 좌표 벡터 $\hat{\boldsymbol{y}}$ 의 성분( $\hat{\boldsymbol{y}}_i$ )들로 표현할 수 있다.
따라서 다음이 성립한다.
위 식의 우변은, 행렬 $\boldsymbol{A}_{\Phi}$ 의 $i$ 번째 행과 열 벡터 $\hat{\boldsymbol{x}}$ 의 내적이다. 따라서, 모든 $i$ 에 대해 이 관계를 하나의 행렬 수식으로 묶으면 식 (2.94)가 유도된다.
이 과정은 추상적인 공간 $V$ 와 $W$ 사이의 함수 $\Phi(\boldsymbol{x}) = \boldsymbol{y}$ 를 직접 계산하는 대신, 각 공간의 기저를 통해 벡터를 좌표(선형 결합의 계수)로 치환하고, 함수를 변환 행렬로 치환하여 $\hat{\boldsymbol{y}} = \boldsymbol{A}_{\Phi}\hat{\boldsymbol{x}}$ 라는 구체적인 대수적 행렬 곱셈으로 바꾼 것이다.
그니까 기저를 바꿔 보기 위함이다 이거아냐
예제 2.21 (변환 행렬)
준동형 사상 $\Phi : V \to W$ 와 $V$ 의 순서 기저 $\boldsymbol{B} = (\boldsymbol{b}_1, \dots, \boldsymbol{b}_3)$ , $W$ 의 순서 기저 $\boldsymbol{C} = (\boldsymbol{c}_1, \dots, \boldsymbol{c}_4)$ 를 고려하자. 다음 관계가 성립한다고 하자:
$\boldsymbol{B}$ 와 $\boldsymbol{C}$ 에 대한 변환 행렬 $\boldsymbol{A}_{\Phi}$ 는 $k=1, \dots, 3$ 에 대해 $\Phi(\boldsymbol{b}_k) = \sum_{i=1}^4 \alpha_{i\boldsymbol{k}}\boldsymbol{c}_i$ 를 만족하며 다음과 같이 주어진다:
여기서 $\boldsymbol{\alpha}_j, j=1, 2, 3$ 은 $\boldsymbol{C}$ 에 대한 $\Phi(\boldsymbol{b}_j)$ 의 좌표 벡터들이다.
예제 2.22 (벡터의 선형 변환)
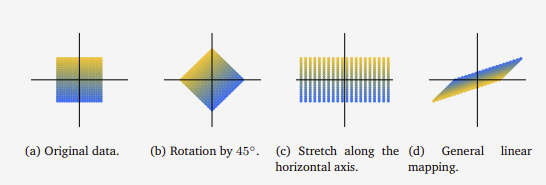
우리는 다음의 변환 행렬들을 가진 $\mathbb{R}^2$ 내의 벡터 집합에 대한 세 가지 선형 변환을 고려한다:
그림 2.10은 벡터 집합의 선형 변환에 대한 세 가지 예시를 보여준다. 그림 2.10(a)는 $\mathbb{R}^2$ 상의 400개의 벡터를 보여주며, 각 벡터는 대응하는 $(x_1, x_2)$ 좌표에 점으로 표현된다. 벡터들은 정사각형 모양으로 배열되어 있다. 우리가 (2.97)의 행렬 $\boldsymbol{A}_1$ 을 사용하여 이 벡터들을 각각 선형 변환하면, 우리는 그림 2.10(b)의 회전된 정사각형을 얻는다. 만약 우리가 $\boldsymbol{A}_2$ 로 표현되는 선형 사상을 적용하면, 우리는 각 $x_1$ 좌표가 2배로 늘어난 그림 2.10(c)의 직사각형을 얻는다. 그림 2.10(d)는 $\boldsymbol{A}_3$ 를 사용하여 선형 변환된 그림 2.10(a)의 원래 정사각형을 보여주는데, 이는 반사, 회전, 그리고 늘리기의 조합이다.
2.7.2 기저 변환
다음 내용에서, 우리는 $V$ 와 $W$ 의 기저를 바꿀 때 선형 사상 $\Phi : V \to W$ 의 변환 행렬이 어떻게 변하는지 자세히 살펴볼 것이다. $V$ 의 두 순서 기저
와 $W$ 의 두 순서 기저
를 고려하자. 또한, $\boldsymbol{A}_{\Phi} \in \mathbb{R}^{m \times n}$ 은 기저 $\boldsymbol{B}$ 와 $\boldsymbol{C}$ 에 대한 선형 사상 $\Phi : V \to W$ 의 변환 행렬이고, $\tilde{\boldsymbol{A}}_{\Phi} \in \mathbb{R}^{m \times n}$ 은 $\tilde{\boldsymbol{B}}$ 와 $\tilde{\boldsymbol{C}}$ 에 대한 대응하는 변환 행렬이다. 다음 내용에서, 우리는 $\boldsymbol{A}$ 와 $\tilde{\boldsymbol{A}}$ 가 어떻게 연관되어 있는지, 즉 우리가 $\boldsymbol{B}, \boldsymbol{C}$ 에서 $\tilde{\boldsymbol{B}}, \tilde{\boldsymbol{C}}$ 로 기저 변환을 수행하기로 선택했을 때 $\boldsymbol{A}_{\Phi}$ 를 $\tilde{\boldsymbol{A}}_{\Phi}$ 로 변환할 수 있는지(또는 어떻게 할 수 있는지) 조사할 것이다.
참고 (Remark). 우리는 효과적으로 항등 사상 $id_V$ 의 서로 다른 좌표 표현을 얻게 된다. 그림 2.9의 맥락에서, 이것은 벡터 $\boldsymbol{x}$ 를 바꾸지 않으면서 $(\boldsymbol{e}_1, \boldsymbol{e}_2)$ 에 대한 좌표를 $(\boldsymbol{b}_1, \boldsymbol{b}_2)$ 에 대한 좌표로 매핑하는 것을 의미한다. 기저를 바꾸고 그에 따라 벡터의 표현을 바꿈으로써, 이 새로운 기저에 대한 변환 행렬은 직접적인 계산을 가능하게 하는 특히 간단한 형태를 가질 수 있다.
$\to$ 복잡한 행렬 $\boldsymbol{A}$ 도 기저를 잘만 바꾸면 대각 행렬처럼 다루기 쉬운 형태로 바뀔 수 있다. 이는 나중에 배울 고윳값 분해와 대각화의 핵심 원리가 된다.
예제 2.23 (기저 변환)
$\mathbb{R}^2$ 의 표준 기저에 대한 변환 행렬
을 고려하자. 만약 우리가 새로운 기저
를 정의한다면, 우리는 $\boldsymbol{B}$ 에 대해 다음과 같은 대각 변환 행렬을 얻는다:
이것은 $\boldsymbol{A}$ 보다 다루기가 더 쉽다.
$\to$ 새로운 기저 $\boldsymbol{B}$ 에 대한 변환 행렬 $\tilde{\boldsymbol{A}}$ 를 찾는 데는 두 가지 방법이 있다.
첫 번째 방법으로 만약 찾은 기저들이 $\boldsymbol{A}$ 의 고유벡터라면, $\tilde{\boldsymbol{A}}$ 는 아주 간단하게 구해진다. $\tilde{\boldsymbol{A}}$ 의 대각선 성분은 각 기저 벡터가 늘어난 배울(고유값)이 된다.
두 기저는 변환 $\boldsymbol{A}$ 를 통해 각각 3배, 1배가 되었으므로, $\tilde{\boldsymbol{A}}$ 의 각 열은 $\begin{bmatrix} 3 \ 0 \end{bmatrix}, \begin{bmatrix} 0 \ 1 \end{bmatrix}$ 가 된다.
두 번째는 기저 변환 공식 $\tilde{\boldsymbol{A}} = \boldsymbol{T}^{-1} \boldsymbol{A} \boldsymbol{T}$ 를 사용한다. 여기서 $\boldsymbol{T}$ 는 새로운 기저 벡터들을 열로 세운 행렬이다.
어떤 행렬 $\boldsymbol{A}$ 를 간단한 형태 $\tilde{\boldsymbol{A}}$ 로 만들고 싶다면 $\boldsymbol{Av} = \lambda \boldsymbol{v}$ 를 만족하는 고유벡터들을 찾아서 기저 $\boldsymbol{B}$ 로 삼는다. 그때 구해진 스칼라 값 고유값( $\lambda$ )들을 대각선에 나열하면 그것이 바로 $\tilde{\boldsymbol{A}}$ 가 된다.
$\quad$ 다음 내용에서, 우리는 한 기저에 대한 좌표 벡터를 다른 기저에 대한 좌표 벡터로 변환하는 사상을 살펴볼 것이다. 우리는 먼저 주요 결과를 서술한 다음 설명을 제공할 것이다.
정리 2.20 (기저 변환, Basis Change). 선형 사상 $\Phi : V \to W$ 와 $V$ 의 순서 기저들
그리고 $W$ 의 순서 기저들
을 고려하자. 또한 $\boldsymbol{B}$ 와 $\boldsymbol{C}$ 에 대한 $\Phi$ 의 변환 행렬을 $\boldsymbol{A}_{\Phi}$ 라고 하자. 이때, 기저 $\tilde{\boldsymbol{B}}$ 와 $\tilde{\boldsymbol{C}}$ 에 대한 대응하는 변환 행렬 $\tilde{\boldsymbol{A}}_{\Phi}$ 는 다음과 같이 주어진다:
여기서 $\boldsymbol{S} \in \mathbb{R}^{n \times n}$ 은 $\tilde{\boldsymbol{B}}$ 에 대한 좌표를 $\boldsymbol{B}$ 에 대한 좌표로 매핑하는 $id_V$ 의 변환 행렬이고, $\boldsymbol{T} \in \mathbb{R}^{m \times m}$ 는 $\tilde{\boldsymbol{C}}$ 에 대한 좌표를 $\boldsymbol{C}$ 에 대한 좌표로 매핑하는 $id_W$ 의 변환 행렬이다.
$\to$ 식 (2.105)의 좌변의 정의역은 벡터 공간 $V$ 가 신 기저 $\tilde{\boldsymbol{B}}$ 로 변환된 공간 위의 벡터이다. ‘구 기저’이기 때문에 어떤 입력 벡터의 시작이 구 기저라고 생각할 수 있지만, 최종적으로 구하려고 하는걸 생각해보면, 구 기저( $\boldsymbol{B} \to \boldsymbol{C}$ )에서 정의된 변환 $\boldsymbol{A}_{\Phi}$ 가 신 기저( $\tilde{\boldsymbol{B}} \to \tilde{\boldsymbol{C}}$ 에서 어떻게 작용되는지( $\tilde{\boldsymbol{A}}_{\Phi}$ )를 알고 싶은 것이다. 이때 고려해야 할 점은, 변환 사상 $\Phi$ 자체는 유일무이하다는 것이다. $\boldsymbol{A}_{\Phi}$ 와 $\tilde{\boldsymbol{A}}_{\Phi}$ 는 서로 다른 숫자로 배열되어 있지만, 본질적으로는 완전히 똑같은 기하학적 변환이다.
$\to$ 정리 2.20과 그 증명 과정은 이후 PCA, SVD를 이해하는데 결정적인 역할을 한다. 꼭 보고 넘어가길 바란다.
증명. Drumm과 Weil (2001)을 따라, 우리는 $V$ 의 새로운 기저 $\tilde{\boldsymbol{B}}$ 의 벡터들을 $\boldsymbol{B}$ 의 기저 벡터들의 선형 결합으로 다음과 같이 쓸 수 있다:
마찬가지로, 우리는 $W$ 의 새로운 기저 벡터들 $\tilde{\boldsymbol{C}}$ 를 $\boldsymbol{C}$ 의 기저 벡터들의 선형 결합으로 쓰면 다음을 얻는다:
$\to$ 기저 $\boldsymbol{B} = \set{\boldsymbol{b}_1, \dots, \boldsymbol{b}_n}$ 가 벡터 공간 $V$ 의 기저라는 말은, “ $V$ 안에 있는 그 어떤 벡터라도 $\boldsymbol{b}$ 들의 합(선형 결합)으로 표현할 수 있다”는 뜻이다. 즉, $V$ 안에 새로운 기저 $\tilde{\boldsymbol{B}} = \set{\tilde{\boldsymbol{b}}_1, \dots, \tilde{\boldsymbol{b}}_n}$ 를 정의했을 때 $\tilde{\boldsymbol{b}}_j$ 도 같은 공간( $V$ ) 안에 있으니 결국 $\boldsymbol{b}$ 들의 선형 결합으로 $\tilde{\boldsymbol{b}}_j$ 를 표현할 수 있다. 이를 행렬로 표현하면 다음과 같다.
위 행렬 곱셈에서 좌변의 $j$ 번째 열( $\tilde{\boldsymbol{b}}_j$ )을 구하려면, 우변의 ‘행 벡터 $\boldsymbol{B}$ ‘와 행렬 $\boldsymbol{S}$ 의 ‘ $j$ 번째 열’을 곱해야 한다.
이는 (2.106)과 같다.
우리는 $\boldsymbol{S} = ((s_{ij})) \in \mathbb{R}^{n \times n}$ 를 $\tilde{\boldsymbol{B}}$ 에 대한 좌표를 $\boldsymbol{B}$ 에 대한 좌표로 매핑하는 변환 행렬로 정의하고, $\boldsymbol{T} = ((t_{lk})) \in \mathbb{R}^{m \times m}$ 를 $\tilde{\boldsymbol{C}}$ 에 대한 좌표를 $\boldsymbol{C}$ 에 대한 좌표로 매핑하는 변환 행렬로 정의한다. 특히, $\boldsymbol{S}$ 의 $j$ 번째 열은 $\boldsymbol{B}$ 에 대한 $\tilde{\boldsymbol{b}}_j$ 의 좌표 표현이고 $\boldsymbol{T}$ 의 $k$ 번째 열은 $\boldsymbol{C}$ 에 대한 $\tilde{\boldsymbol{c}}_k$ 의 좌표 표현이다. $\boldsymbol{S}$ 와 $\boldsymbol{T}$ 는 모두 정칙(역행렬이 존재함)임을 주목하라.
우리는 $\Phi(\tilde{\boldsymbol{b}}_j)$ 를 두 가지 관점에서 바라볼 것이다. 첫째, 사상 $\Phi$ 를 적용하여 우리는 모든 $j=1, \dots, n$ 에 대해 다음을 얻는다:
$\to$ 앞서 신 기저들( $\tilde{\boldsymbol{B}}, \tilde{\boldsymbol{C}}$ )에 대한 변환 행렬을 $\tilde{\boldsymbol{A}}$ 라고 정의하였고, $\Phi(\tilde{\boldsymbol{b}}_j)$ 는 출력 공간의 신 기저 $\tilde{\boldsymbol{c}}_k$ 들의 선형 결합으로 표현되며 그 계수들은 행렬 $\tilde{\boldsymbol{A}}$ 의 $j$ 번째 열 성분들( $\tilde{a}_{kj}$ )이다. 또한 식 (2.107)로써 신 기저 $\tilde{\boldsymbol{c}}_k$ 가 구 기저 $\boldsymbol{c}_l$ 들의 선형 결합( $\sum t_{l\boldsymbol{k}}\boldsymbol{\boldsymbol{c}}_l$ )과 같음을 이용한다. 이후 식을 다시 묶어 구 기저 $\boldsymbol{c}_l$ 앞에 붙는 계수들이 무엇인지 확인할 수 있다(괄호 안의 식 $\sum_{k=1}^m t_{\boldsymbol{l}k}\tilde{a}_{k\boldsymbol{j}}$ 는 행렬 $\boldsymbol{T}$ 의 $l$ 번째 행과 행렬 $\tilde{\boldsymbol{A}}$ 의 $j$ 번째 열을 내적이며 행렬 $\boldsymbol{T}\tilde{\boldsymbol{A}}$ 의 $(l, j)$ 번째 성분이 된다).
여기서 우리는 먼저 새로운 기저 벡터 $\tilde{\boldsymbol{c}}_k \in W$ 를 기저 벡터 $\boldsymbol{c}_l \in W$ 의 선형 결합으로 표현한 다음 합의 순서를 바꾸었다.
대안적으로, 우리가 $\tilde{\boldsymbol{b}}_j \in V$ 를 $\boldsymbol{b}_j \in V$ 의 선형 결합으로 표현할 때, 우리는 다음을 얻는다:
$\to$ $\tilde{\boldsymbol{b}}_j$ 들을 구 기저 $\boldsymbol{b}_i$ 들의 선형 결합으로 표현한 다음, $\Phi(\sum c_i \boldsymbol{v}_i) = \sum c_i \Phi(\boldsymbol{v}_i)$ 라는 성질에 의해, 덧셈과 스칼라 곱(계수 $s_{ij}$ )이 함수 밖으로 튀어나온다. 또한 구 기저 $\boldsymbol{B}$ 에서 $\boldsymbol{C}$ 로 가는 변환 행렬 $\boldsymbol{A}$ 를 알고 있기에 $\Phi(\boldsymbol{b}_i)$ 는 $W$ 의 구 기저 $\boldsymbol{c}_l$ 들의 선형 결합( $\sum a_{l\boldsymbol{i}}\boldsymbol{c}_l$ )으로 표현된다. 이후 식을 정리하여 구 기저 $\boldsymbol{c}_l$ 앞에 붙는 계수들이 무엇인지 확인할 수 있다(괄호 안의 식 $\sum_{i=1}^n a_{\boldsymbol{l}i}s_{i\boldsymbol{j}}$ 는 행렬곱 $\boldsymbol{AS}$ 의 $l$ 행 $j$ 열 성분이다).
여기서 우리는 $\Phi$ 의 선형성을 이용했다. (2.108)과 (2.109b)를 비교하면, 모든 $j=1, \dots, n$ 과 $l=1, \dots, m$ 에 대해 다음이 성립한다:
그리고, 따라서,
가 성립하며, 결론적으로
이다. 이것으로 정리 2.20이 증명되었다.
$\to$ $\boldsymbol{S}$ 와 $\boldsymbol{T}$ 가 왜 정칙 행렬(역행렬이 존재)인지 생각해봄직 하다. $\boldsymbol{S}$ 에 대해 먼저 생각해보자.
앞서 정리 2.20에서 행렬 $\boldsymbol{S}$ 가 단순히 ‘항등 사상 $id_V$ ‘의 좌표 변환 행렬이라고 정의하였다. 항등 사상 $id_V(\boldsymbol{x}) = \boldsymbol{x}$ 는 공간 $V$ 의 모든 추상 벡터 $\boldsymbol{x}$ 를 자기 자신인 $\boldsymbol{x}$ 로 매핑한다. 서로 다른 두 벡터가 같은 벡터로 매핑될 수 없으므로 단사이며, 공간 $V$ 의 모든 벡터가 결과값으로 나올 수 있으므로 전사이다. 따라서, 항등 사상 $id_V$ 는 $V$ 에서 $V$ 로 가는(정의역과 치역이 동일) 완벽한 자기 동형 사상이다. 자기 동형 사상은 역함수 $(id_V)^{-1}$ 가 무조건 존재한다. 행렬 $\boldsymbol{S}$ 는 이 사상 $id_V$ 를 신 기저 $\tilde{\boldsymbol{B}}$ 와 구 기저 $\boldsymbol{B}$ 라는 좌표계 사이에서 구체적인 숫자로 표현한 행렬이다. 사상 자체에 역함수가 존재하므로, 이 사상을 숫자 배열로 나타낸 행렬 $\boldsymbol{S}$ 역시 자신을 완벽하게 되돌리는 역행렬 $\boldsymbol{S}^{-1}$ 가 반드시 존재한다.
출력 공간 $W$ 에서 작동하는 행렬 $\boldsymbol{T}$ 역시 항등 사상 $id_W$ 를 나타내므로, 동일한 논리에 의해 정칙 행렬임이 보장된다.
$\to$ 다음 내용에서 행렬곱(2.112)를 사상(mapping, 함수)의 합성 관점에서 다루며 추상적인 기호로 쓰였지만, 본질적으로 말하는 바는 같다.
$\quad$ 정리 2.20은 $V$ 에서의 기저 변환( $\boldsymbol{B}$ 가 $\tilde{\boldsymbol{B}}$ 로 대체됨)과 $W$ 에서의 기저 변환( $\boldsymbol{C}$ 가 $\tilde{\boldsymbol{C}}$ 로 대체됨)이 있을 때, 선형 사상 $\Phi : V \to W$ 의 변환 행렬 $\boldsymbol{A}_{\Phi}$ 가 다음과 같은 동등한 행렬 $\tilde{\boldsymbol{A}}_{\Phi}$ 로 대체됨을 말해준다:
그림 2.11은 이 관계를 묘사한다: 준동형 사상 $\Phi : V \to W$ 와 $V$ 의 순서 기저 $\boldsymbol{B}, \tilde{\boldsymbol{B}}$ , 그리고 $W$ 의 순서 기저 $\boldsymbol{C}, \tilde{\boldsymbol{C}}$ 를 고려하자. 사상 $\Phi_{\boldsymbol{CB}}$ 는 $\Phi$ 의 구체화된 형태이며 $\boldsymbol{B}$ 의 기저 벡터들을 $\boldsymbol{C}$ 의 기저 벡터들의 선형 결합으로 매핑한다. 우리가 순서 기저 $\boldsymbol{B, C}$ 에 대한 $\Phi_{\boldsymbol{CB}}$ 의 변환 행렬 $\boldsymbol{A}_{\Phi}$ 를 안다고 가정하자. 우리가 $V$ 에서 $\boldsymbol{B}$ 로부터 $\tilde{\boldsymbol{B}}$ 로, 그리고 $W$ 에서 $\boldsymbol{C}$ 로부터 $\tilde{\boldsymbol{C}}$ 로 기저 변환을 수행할 때, 우리는 대응하는 변환 행렬 $\tilde{\boldsymbol{A}}_{\Phi}$ 를 다음과 같이 결정할 수 있다:
먼저, 우리는 새로운 기저 $\tilde{\boldsymbol{B}}$ 에 대한 좌표를 ‘구’ 기저 $\boldsymbol{B}$ ( $V$ 에 있는)에 대한 (유일한) 좌표로 매핑하는 선형 사상 $\Psi_{\boldsymbol{B}\tilde{\boldsymbol{B}}} : V \to V$ 의 행렬 표현을 찾는다. 그 다음, 우리는 이 좌표들을 $W$ 의 기저 $\boldsymbol{C}$ 에 대한 좌표로 매핑하기 위해 $\Phi_{\boldsymbol{CB}} : V \to W$ 의 변환 행렬 $\boldsymbol{A}_{\Phi}$ 를 사용한다. 마지막으로, 우리는 $\boldsymbol{C}$ 에 대한 좌표를 $\tilde{\boldsymbol{C}}$ 에 대한 좌표로 매핑하기 위해 선형 사상 $\Xi_{\tilde{\boldsymbol{C}}\boldsymbol{C}} : W \to W$ 를 사용한다. 따라서, 우리는 ‘구’ 기저를 포함하는 선형 사상들의 합성으로 선형 사상 $\Phi_{\boldsymbol{\tilde{C}\tilde{B}}}$ 를 표현할 수 있다:
구체적으로, 우리는 $\Psi_{\boldsymbol{B\tilde{B}}} = id_V$ 그리고 $\Xi_{\boldsymbol{C\tilde{C}}} = id_W$ , 즉 벡터들을 자기 자신으로 매핑하지만 서로 다른 기저에 대한 좌표로 매핑하는 항등 사상들을 사용한다.
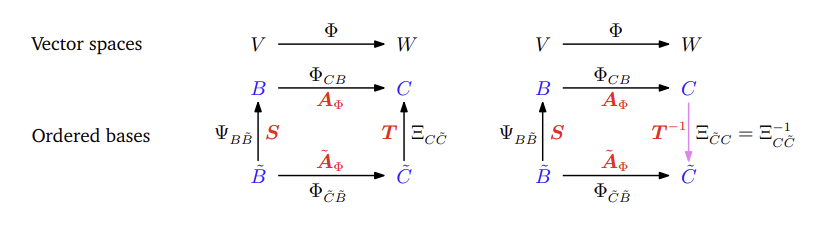
그림 2.11 준동형 사상 $\Phi : V \to W$ 와 $V$ 의 순서 기저 $\boldsymbol{B, \tilde{B}}$ 그리고 $W$ 의 $\boldsymbol{C, \tilde{C}}$ (파란색 표시)에 대하여, 우리는 기저 $\boldsymbol{\tilde{B}, \tilde{C}}$ 에 대한 사상 $\Phi_{\boldsymbol{\tilde{C}\tilde{B}}}$ 를 아래첨자에 있는 기저들에 대한 준동형 사상들의 합성 $\Phi_{\boldsymbol{\tilde{C}\tilde{B}}} = \Xi_{\boldsymbol{\tilde{C}C}} \circ \Phi_{\boldsymbol{CB}} \circ \Psi_{\boldsymbol{B\tilde{B}}}$ 로 동등하게 표현할 수 있다. 대응하는 변환 행렬들은 빨간색으로 표시되어 있다.
정의 2.21 (동치, Equivalence). 만약 $\boldsymbol{\tilde{A} = T^{-1}AS}$ 를 만족하는 정칙 행렬(regular matrices) $\boldsymbol{S} \in \mathbb{R}^{n \times n}$ 과 $\boldsymbol{T} \in \mathbb{R}^{m \times m}$ 이 존재한다면, 두 행렬 $\boldsymbol{A, \tilde{A}} \in \mathbb{R}^{m \times n}$ 은 동치(equivalent)라고 한다.
$\to$ 겉보기에는 숫자 배열이 전혀 다른 두 행렬 $\boldsymbol{A}$ 와 $\tilde{\boldsymbol{A}}$ 일지라도, 적절한 기저 변환 행렬 $\boldsymbol{S}$ 와 $\boldsymbol{T}$ 를 찾아낼 수만 있다면, 이 두 행렬은 본질적으로 완전히 똑같은 기하학적 선형 사상 $\Phi : V \to W$ 를 나타낸다는 뜻이다
정의 2.22 (닮음, Similarity). 만약 $\boldsymbol{\tilde{A} = S^{-1}AS}$ 를 만족하는 정칙 행렬 $\boldsymbol{S} \in \mathbb{R}^{n \times n}$ 이 존재한다면, 두 행렬 $\boldsymbol{A, \tilde{A}} \in \mathbb{R}^{n \times n}$ 은 닮음(similar)이라고 한다.
$\to$ 닮음은 동치 관계 중에서도 입력 공간과 출력 공간이 동일한 자기 동형 사상에서 도출되는 관계이다. 때문에 닮음은 동치의 특수한 부분집합이다. 예제 2.23에서 $\tilde{A}$ 와 $A$ 가 닮음이다.
$\to$ 닮음은 고윳값을 포함한 행렬의 본질적인 성질(행렬식, 대각합, 랭크)들을 공유하지만, 동치는 랭크 하나만 공유하며 고유한 성질 자체는 공유하지 않는데, 이를 확인해보자.
닮음 관계인 두 행렬 $A, \tilde{A} \in \mathbb{R}^{n \times n}$ 에 대해 특성방정식을 전개해보면 두 행렬의 결과가 같다.
$\tilde{A}$ 의 특성 방정식:
여기서 단위 행렬 $I$ 는 $S^{-1} S$ 로 치환할 수 있다. \(\det(S^{-1} A S - \lambda S^{-1} S) = \det(S^{-1} (A - \lambda I) S)\) 행렬식의 곱셈 성질( $\det(XY) = \det(X)\det(Y)$ )을 적용한다.
스칼라인 행렬식의 곱셈은 교환 법칙이 성립하며, $\det(S^{-1})\det(S) = \det(S^{-1}S) = \det(I) = 1$ 이므로 상쇄된다.
$\tilde{A}$ 의 특성 방정식이 $A$ 의 특성 방정식과 동일한 형태로 귀결되었으므로 두 행렬이 가지는 고윳값은 같다.
$\to$ 추가로 $\tilde{A} = T^{-1} A S$ 을 만족하는 동치 관계인 두 행렬 $A, \tilde{A}$ 에 대해 이들이 고유한 성질을 왜 보존하지 못할까?
고유벡터의 정의는 입력된 벡터 x가 출력 공간에서도 ‘동일한 방향’을 유지하는 벡터이다. 하지만 동치 관계에서는 입력 공간과 출력 공간이 다르기 때문에(직사각 행렬), 동일한 방향 을 유지한다는 자체가 성립하지 않는다.
참고 (Remark). 닮은 행렬들은 항상 동치이다. 하지만, 동치인 행렬들이 반드시 닮음인 것은 아니다.
참고 (Remark). 벡터 공간 $V, W, X$ 를 고려하자. 정리 2.17 뒤에 나오는 참고로부터, 우리는 선형 사상 $\Phi : V \to W$ 와 $\Psi : W \to X$ 에 대하여 사상 $\Psi \circ \Phi : V \to X$ 또한 선형임을 이미 알고 있다. 대응하는 사상들의 변환 행렬을 $A_{\Phi}$ 와 $A_{\Psi}$ 라고 하면, 전체 변환 행렬은 $A_{\Psi \circ \Phi} = A_{\Psi}A_{\Phi}$ 이다.
$\quad$ 이 참고에 비추어 볼 때, 우리는 기저 변환을 선형 사상들을 합성하는 관점에서 바라볼 수 있다:
- $A_{\Phi}$ 는 기저 $B, C$ 에 대한 선형 사상 $\Phi_{CB} : V \to W$ 의 변환 행렬이다.
- $\tilde{A}_{\Phi}$ 는 기저 $\tilde{B}, \tilde{C}$ 에 대한 선형 사상 $\Phi_{\tilde{C}\tilde{B}} : V \to W$ 의 변환 행렬이다.
- $S$ 는 $\tilde{B}$ 를 $B$ 의 관점에서 표현하는 선형 사상 $\Psi_{B\tilde{B}} : V \to V$ (자기 동형 사상)의 변환 행렬이다. 보통 $\Psi = id_V$ 는 $V$ 에서의 항등 사상이다.
- $T$ 는 $\tilde{C}$ 를 $C$ 의 관점에서 표현하는 선형 사상 $\Xi_{C\tilde{C}} : W \to W$ (자기 동형 사상)의 변환 행렬이다. 보통 $\Xi = id_W$ 는 $W$ 에서의 항등 사상이다.
$\to$ 입력 기저 변환( $S$ )과 출력 기저 변환( $T$ )이 서로 다를 때, 두 행렬 $A_{\Phi}$ 와 $\tilde{A}_{\Phi}$ 는 동치 관계이다. 반대로 입력 기저 변환과 출력 기저 변환이 같을 때 ( $S=T$ ), 두 행렬 $A_{\Phi}$ 와 $\tilde{A}_{\Phi}$ 는 닮음 관계이다.
만약 우리가 (비공식적으로) 변환들을 기저의 관점에서만 적는다면, $A_{\Phi} : B \to C$ , $\tilde{A}_{\Phi} : \tilde{B} \to \tilde{C}$ , $S : \tilde{B} \to B$ , $T : \tilde{C} \to C$ 그리고 $T^{-1} : C \to \tilde{C}$ 이고 다음이 성립한다:
식 (2.116)에서의 실행 순서는 오른쪽에서 왼쪽이라는 점에 유의하라. 왜냐하면 벡터들이 오른쪽에 곱해지므로 $\boldsymbol{x} \mapsto S\boldsymbol{x} \mapsto A_{\Phi}(S\boldsymbol{x}) \mapsto T^{-1}(A_{\Phi}(S\boldsymbol{x})) = \tilde{A}_{\Phi}\boldsymbol{x}$ 순서가 되기 때문이다.
예제 2.24 (기저 변환)
선형 사상 $\Phi : \mathbb{R}^3 \to \mathbb{R}^4$ 를 고려하자. 이것의 변환 행렬은
이며, 이는 표준 기저들
에 대한 것이다.
우리는 새로운 기저들
에 대한 $\Phi$ 의 변환 행렬 $\tilde{A}_{\Phi}$ 를 찾고자 한다.
그러면,
여기서 $S$ 의 $i$ 번째 열은 $B$ 의 기저 벡터들로 표현된 $\tilde{b}_i$ 의 좌표 표현이다. $B$ 가 표준 기저이기 때문에, 좌표 표현을 찾는 것은 매우 간단하다. 일반적인 기저 $B$ 에 대해서는, 우리는 $\sum_{i=1}^3 \lambda_i b_i = \tilde{b}_j$ 가 되는 $\lambda_i$ 를 찾기 위해 선형 연립방정식을 풀어야 했을 것이다. 마찬가지로, $T$ 의 $j$ 번째 열은 $C$ 의 기저 벡터들로 표현된 $\tilde{c}_j$ 의 좌표 표현이다.
따라서, 우리는 다음을 얻는다:
4장에서, 우리는 자기 준동형 사상의 변환 행렬이 특히 간단한(대각) 형태를 가지게 하는 기저를 찾기 위해 기저 변환의 개념을 활용할 수 있게 될 것이다. 10장에서, 우리는 데이터 압축 문제를 살펴보고 압축 손실을 최소화하면서 데이터를 투영할 수 있는 편리한 기저를 찾을 것이다.
2.7.3 이미지와 커널
선형 사상의 이미지와 커널은 어떤 중요한 성질들을 가진 벡터 부분공간들이다. 다음에서, 우리는 이것들을 더 주의 깊게 특성화할 것이다.
정의 2.23 (이미지와 커널, Image and Kernel).
$\Phi : V \to W$ 에 대하여, 우리는 커널(kernel)/영공간(null space)을 다음과 같이 정의한다:
그리고 이미지(image)/치역(range)을 다음과 같이 정의한다:
우리는 또한 $V$ 와 $W$ 를 각각 $\Phi$ 의 정의역(domain)과 공역(codomain)이라고 부른다.
$\quad$ 직관적으로, 커널은 $\Phi$ 가 항등원 $\boldsymbol{0}_W \in W$ 로 매핑하는 벡터 $\boldsymbol{v} \in V$ 들의 집합이다. 이미지는 $V$ 의 어떤 벡터로부터 $\Phi$ 에 의해 ‘도달될 수 있는’ 벡터 $\boldsymbol{w} \in W$ 들의 집합이다. 그림 2.12에 예시가 나와 있다.
참고 (Remark). $V, W$ 가 벡터 공간인 선형 사상 $\Phi : V \to W$ 를 고려하자.
- $\Phi(\boldsymbol{0}_V) = \boldsymbol{0}_W$ 는 항상 성립하며, 따라서 $\boldsymbol{0}_V \in \ker(\Phi)$ 이다. 특히, 영공간(null space)은 절대 비어있지 않다.
- $\text{Im}(\Phi) \subseteq W$ 는 $W$ 의 부분공간이며, $\ker(\Phi) \subseteq V$ 는 $V$ 의 부분공간이다.
- $\Phi$ 는 오직 $\ker(\Phi) = {\boldsymbol{0}}$ 일 때만 단사(일대일)이다.
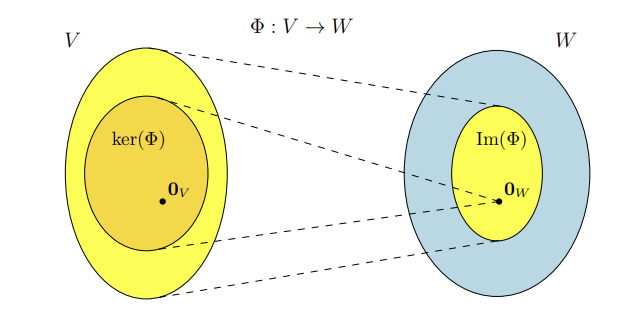
그림 2.12 선형 사상 $\Phi : V \to W$ 의 커널과 이미지.
참고 (영공간과 열공간, Null Space and Column Space). $A \in \mathbb{R}^{m \times n}$ 과 선형 사상 $\Phi : \mathbb{R}^n \to \mathbb{R}^m, \boldsymbol{x} \mapsto A\boldsymbol{x}$ 를 고려하자.
- $A = [\boldsymbol{a}_1, \dots, \boldsymbol{a}_n]$ 에 대하여(여기서 $\boldsymbol{a}_i$ 는 $A$ 의 열들이다), 우리는 다음을 얻는다:
즉, 이미지는 $A$ 의 열들의 생성(span)이며, 열공간(column space)이라고도 불린다. 따라서, 열공간(이미지, 치역)은 $\mathbb{R}^m$ 의 부분공간이며, 여기서 $m$ 은 행렬의 “높이”다.
- $\text{rk}(A) = \dim(\text{Im}(\Phi))$ .
- 커널/영공간 $\ker(\Phi)$ 는 동차 선형 연립방정식 $A\boldsymbol{x} = \boldsymbol{0}$ 의 일반해이며, $\boldsymbol{0} \in \mathbb{R}^m$ 을 생성하는 $\mathbb{R}^n$ 원소들의 가능한 모든 선형 결합을 포착한다.
- 커널은 $\mathbb{R}^n$ 의 부분공간이며, 여기서 $n$ 은 행렬의 “너비”다.
- 커널은 열들 사이의 관계에 초점을 맞추며, 우리는 이것을 사용하여 어떤 열을 다른 열들의 선형 결합으로 표현할 수 있는지(혹은 어떻게 표현할 수 있는지)를 결정할 수 있다.
예제 2.25 (선형 사상의 이미지와 커널, Image and Kernel of a Linear Mapping)
사상
은 선형이다. $\text{Im}(\Phi)$ 를 결정하기 위해, 우리는 변환 행렬의 열들의 생성(span)을 취하여 다음을 얻는다:
$\Phi$ 의 커널(영공간)을 계산하기 위해, 우리는 $A\boldsymbol{x} = \boldsymbol{0}$ 을 풀어야 한다. 즉, 우리는 동차 연립방정식(homogeneous equation system)을 풀어야 한다. 이를 위해, 우리는 가우스 소거법(Gaussian elimination)을 사용하여 $A$ 를 기약 행사다리꼴(reduced row-echelon form)로 변환한다:
이 행렬은 기약 행사다리꼴이며, 우리는 커널의 기저를 계산하기 위해 마이너스-1 트릭(Minus-1 Trick, 2.3.3절 참조)을 사용할 수 있다. 대안적으로, 우리는 피벗이 없는 열들(열 3과 4)을 피벗 열들(열 1과 2)의 선형 결합으로 표현할 수 있다. 세 번째 열 $\boldsymbol{a}_3$ 는 두 번째 열 $\boldsymbol{a}_2$ 의 $-\frac{1}{2}$ 배와 동등하다. 따라서, $0 = \boldsymbol{a}_3 + \frac{1}{2}\boldsymbol{a}_2$ 이다. 같은 방식으로, 우리는 $\boldsymbol{a}_4 = \boldsymbol{a}_1 - \frac{1}{2}\boldsymbol{a}_2$ 임을 알 수 있고, 따라서 $0 = \boldsymbol{a}_1 - \frac{1}{2}\boldsymbol{a}_2 - \boldsymbol{a}_4$ 이다.
종합하면, 이것은 우리에게 다음과 같은 커널(영공간)을 준다:
정리 2.24 (차원 정리 / 랭크-널리티 정리, Rank-Nullity Theorem). 벡터 공간 $V, W$ 와 선형 사상 $\Phi : V \to W$ 에 대하여 다음이 성립한다:
$\to$ 식 (2.129)는 “입력 공간의 전체 차원은 선형 사상을 거치더라도 절대 소멸하지 않고, 영공간의 차원과 치역의 차원으로 나뉘어 보존된다”는 대수학의 질량 보존의 법칙과도 같은 원리이다.
차원 정리는 선형 사상의 기본 정리(fundamental theorem of linear mappings)라고도 불린다 (Axler, 2015, Theorem 3.22). 다음은 정리 2.24의 직접적인 결과들이다:
- 만약 $\dim(\text{Im}(\Phi)) < \dim(V)$ 라면, $\ker(\Phi)$ 는 자명하지 않다(non-trivial). 즉, 커널은 $\boldsymbol{0}_V$ 이상의 원소를 포함하며 $\dim(\ker(\Phi)) \ge 1$ 이다.
- 만약 $A_{\Phi}$ 가 순서 기저에 대한 $\Phi$ 의 변환 행렬이고 $\dim(\text{Im}(\Phi)) < \dim(V)$ 라면, 선형 연립방정식 시스템 $A_{\Phi}\boldsymbol{x} = \boldsymbol{0}$ 은 무수히 많은 해를 가진다.( $\to$ $A_{\Phi}\boldsymbol{x} = \boldsymbol{0}$ 을 만족하는 해집합(영공간)이 1차원 이상(직선)이므로)
- 만약 $\dim(V) = \dim(W)$ 라면, 다음의 삼자 동치(three-way equivalence)가 성립한다:
이는 $\text{Im}(\Phi) \subseteq W$ 이기 때문에 성립한다.
$\to$ 삼자 동치는 정사각 행렬이나 차원이 같은 공간 사이의 변환에서 성립한다. 이때 어떤 변환이 injective, surjective, bijective 중 한 조건만 만족해도 나머지를 만족한다는 것을 뜻한다.